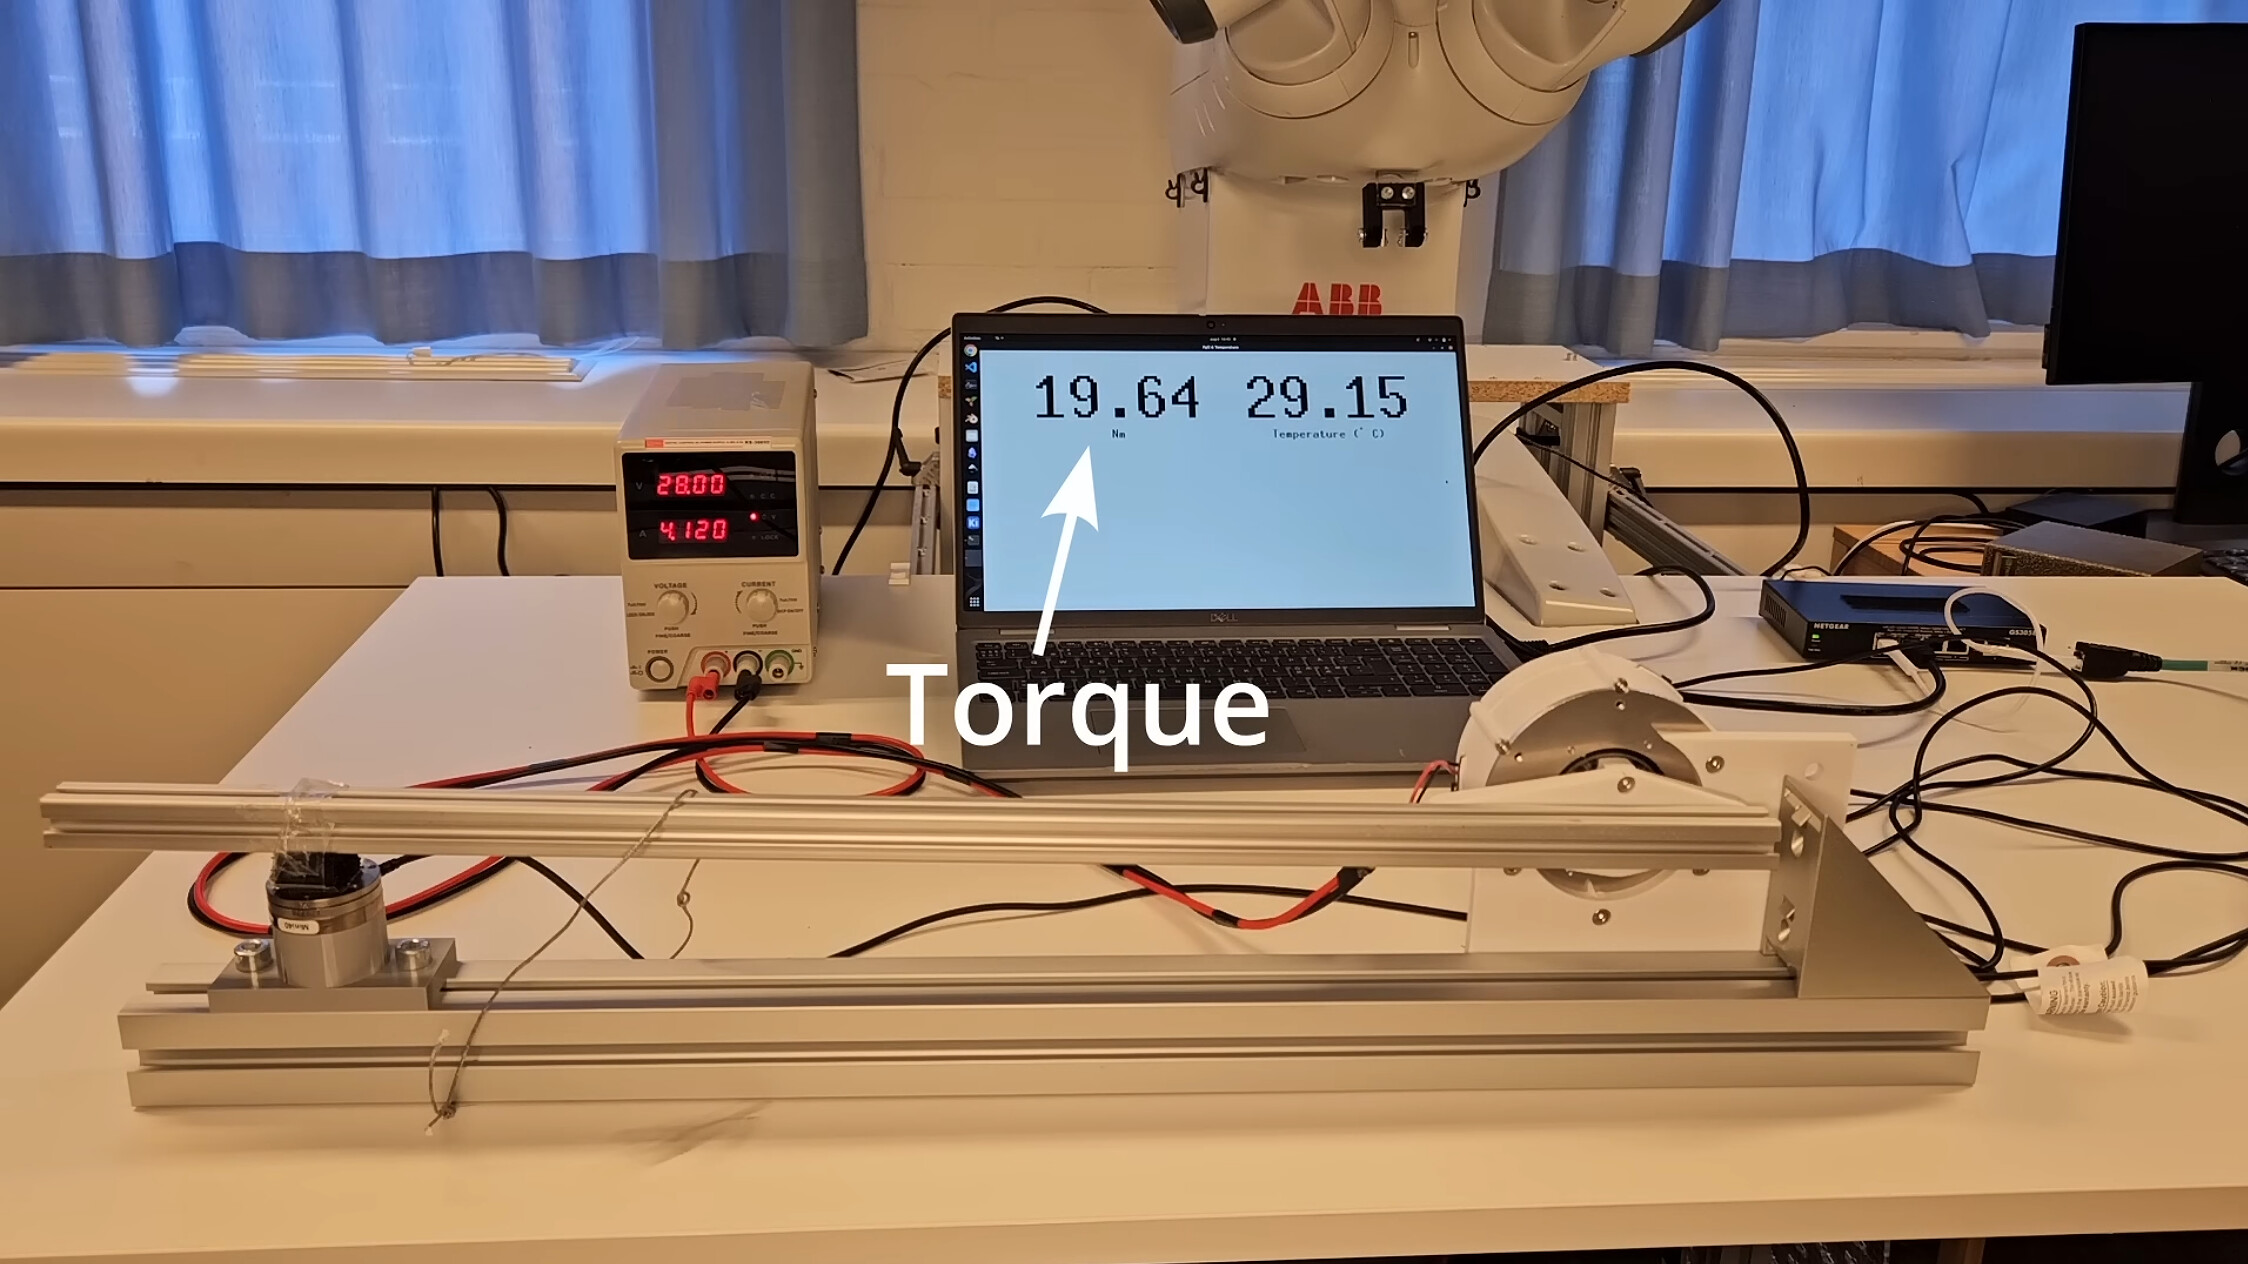
ข้อจำกัดอย่างหนึ่งของหุ่นยนต์เดินได้ในปัจจุบันคือการขาดแคลนชุดขับเคลื่อน (Actuator) ที่มีขนาดกะทัดรัด น้ำหนักเบา และทรงพลังเหมือนกล้ามเนื้อสิ่งมีชีวิต ทำให้วิศวกรต้องติดตั้งชุดขับเคลื่อนไว้ที่ข้อต่อโดยตรง ช่อง [Food for Robots] จึงได้ท้าทายขีดจำกัดนี้ด้วยการพัฒนา Actuator ต้นแบบสำหรับหุ่นยนต์ของตนเองที่ต้องการแรงบิดสูงถึง 20 นิวตันเมตร
ในเวอร์ชันแรกผู้พัฒนาได้ใช้การพิมพ์ 3 มิติ (3D Print) ร่วมกับระบบขับเคลื่อนแบบ Capstan Drive แต่พบปัญหาชิ้นส่วนแตกหักเมื่อแรงบิดเกิน 10 นิวตันเมตร จึงได้ปรับปรุงในเวอร์ชันที่สองโดยใช้วิธีกลึงอะลูมิเนียมด้วยเครื่อง CNC และเปลี่ยนมาใช้ระบบเกียร์ดาวเคราะห์ (Planetary Gearbox) ซ้อนกันหลายชั้นเพื่อเพิ่มความแข็งแกร่งภายในพื้นที่จำกัด โดยมีเซนเซอร์แม่เหล็กที่ท้ายโรเตอร์คอยส่งสัญญาณตำแหน่งไปยังบอร์ดควบคุมตัวเดิม
แม้การทดสอบช่วงแรกจะยังไม่สามารถทำแรงบิดได้ถึงเป้าหมายเนื่องจากปัญหาความต้านทานไฟฟ้าที่เพิ่มขึ้นจากการลดจำนวนเส้นลวดในการพันขดลวด แต่ท้ายที่สุดผู้พัฒนาสามารถแก้ปัญหานี้ได้สำเร็จด้วยการปรับเพิ่มขีดจำกัดกระแสไฟฟ้าในอัลกอริทึมควบคุมแบบ Field-Oriented Control (FOC) จนทำให้ชุดขับเคลื่อนนี้ทำงานได้เสถียรและทำแรงบิดได้ตามเป้าหมาย 20 นิวตันเมตรในที่สุด
🏷️ หมวดหมู่: Robots Hacks, actuator, Brushless DC electric motor, brushless DC motor, field oriented control, planetary gearbox, quasi direct drive
🔗 อ่านบทความฉบับเต็ม: hackaday
