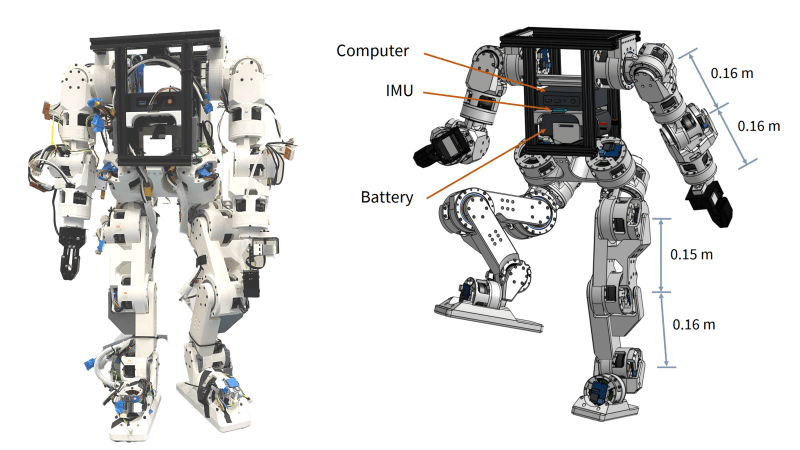
หุ่นยนต์ฮิวแมนนอยด์ทั่วไปในท้องตลาดมักมีราคาแพงและเข้าถึงได้ยาก แต่โครงการ "Berkeley Humanoid Lite" ได้นำเสนอทางเลือกใหม่ที่ประหยัดกว่าเดิม โดยจุดเด่นอยู่ที่การออกแบบโครงสร้างหลักรอบๆ ข้อต่อโมดูลาร์ (Modular Actuators) ที่ผลิตจากเครื่องพิมพ์ 3 มิติ ซึ่งผสานการทำงานระหว่างมอเตอร์, ชุดเกียร์แบบ Cycloidal และเซนเซอร์วัดมุมแบบแม่เหล็ก (Magnetic Encoder) เข้าไว้ด้วยกันอย่างลงตัว
โครงการนี้เป็นแพลตฟอร์มเปิด (Open-source Reference Design) ที่ผู้ใช้งานสามารถดาวน์โหลดไฟล์ออกแบบทั้งหมดได้จาก GitHub เพื่อนำไปประกอบหรือปรับแต่งเองตามสะดวก และแม้ว่าผู้พัฒนาบางรายอาจจะไม่ได้ต้องการสร้างหุ่นยนต์ทั้งตัว แต่การออกแบบข้อต่อแบบโมดูลาร์ที่ถอดแยกได้นี้ ก็ยังมีประโยชน์อย่างมากในการนำไปประยุกต์ใช้กับโครงการหุ่นยนต์รูปแบบอื่นๆ
แม้ว่าต้นทุนฮาร์ดแวร์โดยรวมที่ต่ำกว่า 5,000 ดอลลาร์สหรัฐ (ประมาณ 170,000 บาท) จะยังคงเป็นตัวเลขที่สูงสำหรับบุคคลทั่วไป แต่เมื่อเปรียบเทียบกับหุ่นยนต์ฮิวแมนนอยด์เชิงพาณิชย์หรือโครงการโอเพนซอร์สอื่นๆ ในปัจจุบัน ถือว่าหุ่นยนต์ตัวนี้เป็นตัวเลือกที่ประหยัดและคุ้มค่าอย่างยิ่ง นอกจากนี้ตัวหุ่นยนต์ยังรองรับการควบคุมระยะไกลผ่านระบบความจริงเสมือน (VR-driven teleoperation) ซึ่งมีวิดีโอสาธิตการทำงานจริงให้รับชมแล้ว
🏷️ หมวดหมู่: Robots Hacks, actuator, cycloidal gearbox, humanoid robot
🔗 อ่านบทความฉบับเต็ม: hackaday
