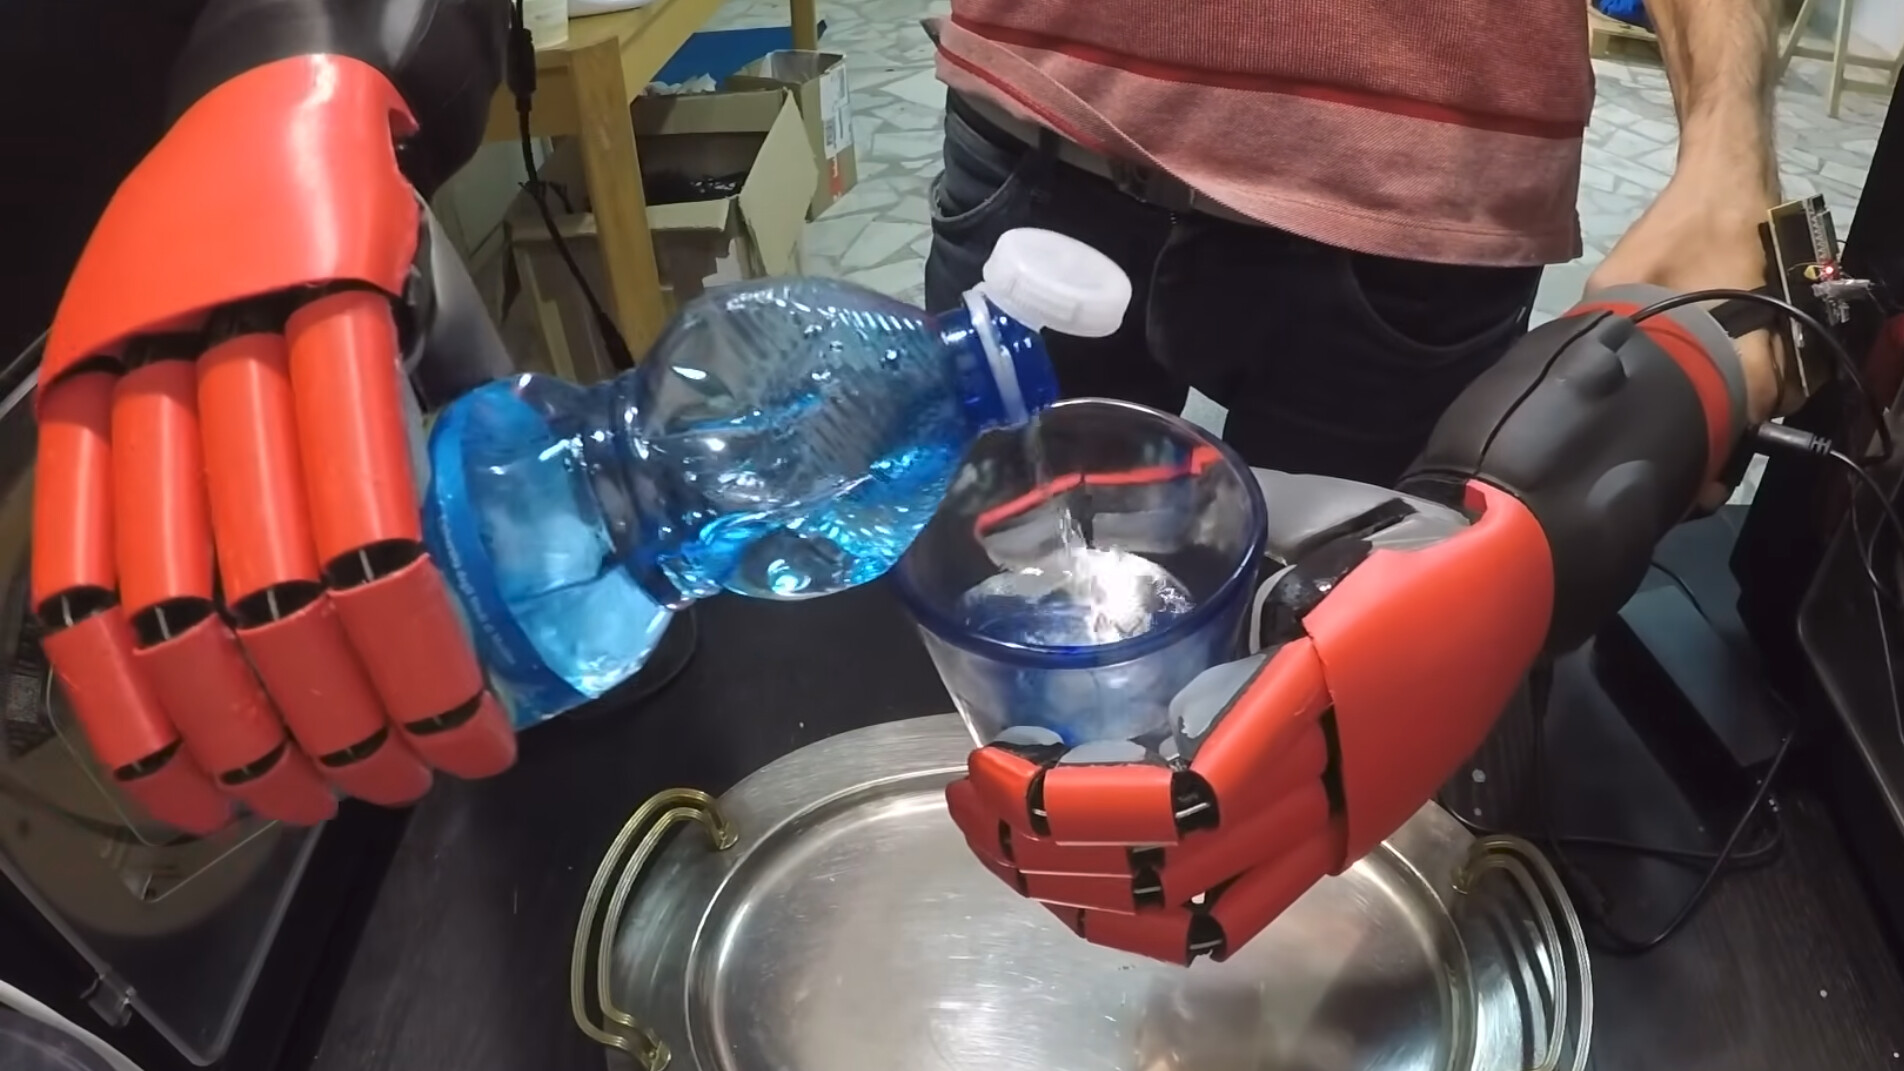
จุดเด่นของ Yeah Hand คือโครงสร้างที่สร้างขึ้นจากเครื่องพิมพ์ 3 มิติเป็นหลัก และการออกแบบที่ไม่มีกลไกขับเคลื่อน (actuator) อยู่ในตัวนิ้วโดยตรง แต่เลือกใช้มอเตอร์เซอร์โว 5 ตัวส่งกำลังผ่านเส้นเอ็นตกปลาเพื่อควบคุมการเคลื่อนไหว ซึ่งถอดแบบมาจากโครงสร้างเส้นเอ็นของมือมนุษย์ นอกจากนี้ ยังมีการใช้ท่อ PTFE Bowden ช่วยนำทางเส้นเอ็นเพื่อลดแรงเสียดทานและป้องกันไม่ให้มอเตอร์ร้อนเกินไป โดยจากการทดสอบสามารถทำงานเปิด-ปิดมือติดต่อกันได้ถึง 800 รอบโดยไม่มีปัญหาเรื่องความร้อนสะสมเลย
ในแง่ของประสิทธิภาพ มือหุ่นยนต์นี้สามารถยกน้ำหนักได้สูงสุดถึง 8 กิโลกรัม และมีแรงบีบจับสูงสุดที่ 5 กิโลกรัม บริเวณด้านในของนิ้วมือหุ้มด้วยซิลิโคนเพื่อเพิ่มการยึดเกาะกับวัตถุผิวเรียบ และยังมีส่วนเล็บที่นิ้วหัวแม่มือเพื่อช่วยในการหยิบจับวัตถุขนาดเล็กและละเอียดอ่อนได้อย่างแม่นยำ
ตัวอุปกรณ์ถูกพัฒนาออกมา 2 รูปแบบ คือ เวอร์ชันหุ่นยนต์สำหรับการวิจัยที่มีข้อต่อติดตั้งหลากหลายและรองรับระบบปฏิบัติการ ROS (Robot Operating System) และเวอร์ชันอวัยวะเทียมสำหรับการทดลอง โดยผู้ใช้สามารถควบคุมมือกลได้อย่างเป็นธรรมชาติผ่านถุงมือพิเศษที่ติดตั้งเซนเซอร์ตรวจจับการโค้งงอ (Flex Sensors) ซึ่งจะช่วยส่งสัญญาณเลียนแบบท่าทางมือของผู้สวมใส่ได้ทันที
🏷️ หมวดหมู่: Robots Hacks, 3d printed hand, robot hand, servo, tendon, tendons
🔗 อ่านบทความฉบับเต็ม: hackaday
